- 分享
世吞安全连杆的一些原理(转载)
-
 听说这个用户名有长度限制
@
2025-5-29 15:49:20
在你阅读之前,应该先确保你了解普通没有安全连杆的世吞的基础部件,如连杆,主控
作者: @一只懒猫uwu
对于安全连杆,你应该最先知道的概念就是,这并不是特指某一种结构,只要能做到检测→传输到其他单元→最终传输到主控这个功能的,都可以算作安全连杆
以xcom的安心挂机世吞为例,
这个粘性活塞可以看作前面流程中的检测部分
检测需要的信号由排水机上的侦测器主动发送给活塞
这里可以看作是传输到其他单元与传输到主控的部分
简单描述下运行过程就是:
初始状态粘性活塞被红石块激活→排水机停靠到位→排水机向活塞发出信号→活塞推下红石块→粘性活塞收回→前一个粘性活塞不被充能→信号最终传输到主控
需要注意的是,这里的传输并不是指一定传输到主控一个红石信号,可以是靠任何如状态更新,红石信号,取消激活,的形态,只要你的主控可以处理
知道了这些,你应该已经可以理解与xcom那种类型的安全连杆十分相似的设计了,图中是莫尔的无沟
因为无沟世吞的排水机无法直接接触到安全连杆,这里算是在前面提到的检测前多了一个传输到安全连杆的步骤,信号由排水机发出,经沙子柱传输到安全连杆
这里是检测部分,半动机的下降会带动粘性活塞正下方的红石块下降,效果等同刚才的活塞直接推
这里是传输部分,负责把信号往右传递
简单概括运行过程就是:排水机到达下方→拉下沙子柱→沙子柱下降激活半动机带动红石块下降→粘性活塞检测到并因此收回→粘性活塞收回带动红石块同样收回,信号被向右传输
“为什么开头要特意强调安全连杆不是某一种结构呢,这些不就是换汤不换药吗?”
所以接下来我们要继续看三个与现在这个结构相差很大的例子
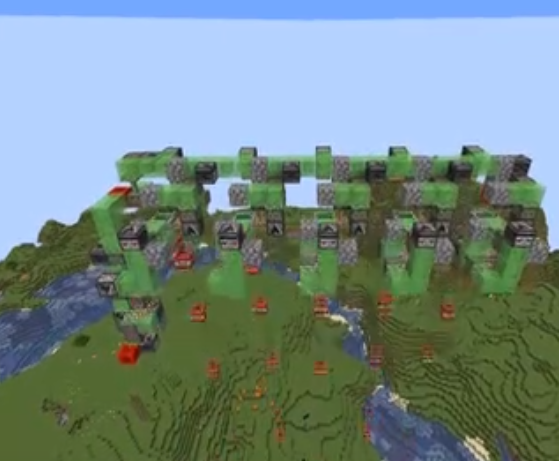
这台是我设计的无连杆世吞v3,具体原理看下面分析
这个飞行器上的侦测器,作用相当于前面安全连杆中检测的部分,检测问题的方式是直接因此停止飞行器
这个半动机相当于上面莫尔无沟中排水机传输到安全连杆的部分
这个飞行器上朝上的粘性活塞,负责直接把信号传输给主控
因为这台的安全连杆逻辑高度依赖于这类世吞的特殊运行方式,所以我这次会详细解释它的运行过程
排水机正常的情况:
排水机到达→半动机下降→由第一台排水机启动下推飞行器→下推飞行器到末端下降一格并返回→检测没有问题,返回主控并输出“正常”信号
排水机出问题需要被检测到的情况:
某台排水机没有到达,半动机不下降→由第一台排水机启动下推飞行器→下推飞行器运行到末端,下降一格并返回→被半动机截停→不返回主控输出“正常”信号→排水机下一循环时回到这里并停机
一样可以达到安全连杆的效果,但是第二台开始的所有排水机共用同一个“安全连杆”单元
这台是vc的双倍速无沟v2,上一台的安全连杆,运行原理其实和它非常相似,经过上一台的铺垫,相信你也已经可以正常理解它了
这里是排水机传输到安全连杆
这里是检测
这里是传输
这台的安全连杆同样是依赖于特殊的运行方式,下面是运行流程:
排水机到达→安全连杆开始检测→下推飞行器推下排水机并返回,安全连杆上的计时器也开始计时
一样会分成两种情况,方便你理解
排水机没卡住:
下推飞行器正常返回→下推飞行器从安全连杆上拉下一个方块→计时器结束,以与安全连杆开始检测时相反的方向重新向主控传输一个信号→信号正常传输到主控
排水机被卡住:
排水机没有按时到达→下推飞行器向下移动了比预期更多的距离→下推飞行器返回更晚→计时器结束,向主控传输信号→下推飞行器没有及时拉下方块→粘性活塞收回失败→信号被截断
最后再看一种与上面所有方式都不相同的安全连杆设计
这是desu的垂直移动tnt复制采矿机v2,虽然它不是世吞,但是同样应该算作安全连杆
这一条活塞负责传输信号,类似前面用来传输排水机信号到安全连杆的部分
所有预先处理待开采区域的飞行器提供被传输的信号
这个最前方的活塞负责检测
这个安全连杆的运行流程:
这条活塞被向前推→上面的侦测器同样前推并激活→所有活塞被qc,最末端的活塞直接被激活提供一个方块更新→方块更新传导向前方检测的活塞→如果完好就会正常激活,否则信号停在中间导致停机
大概就这么多
:)
0 条评论